Гуманоид, играющий в настольный теннис
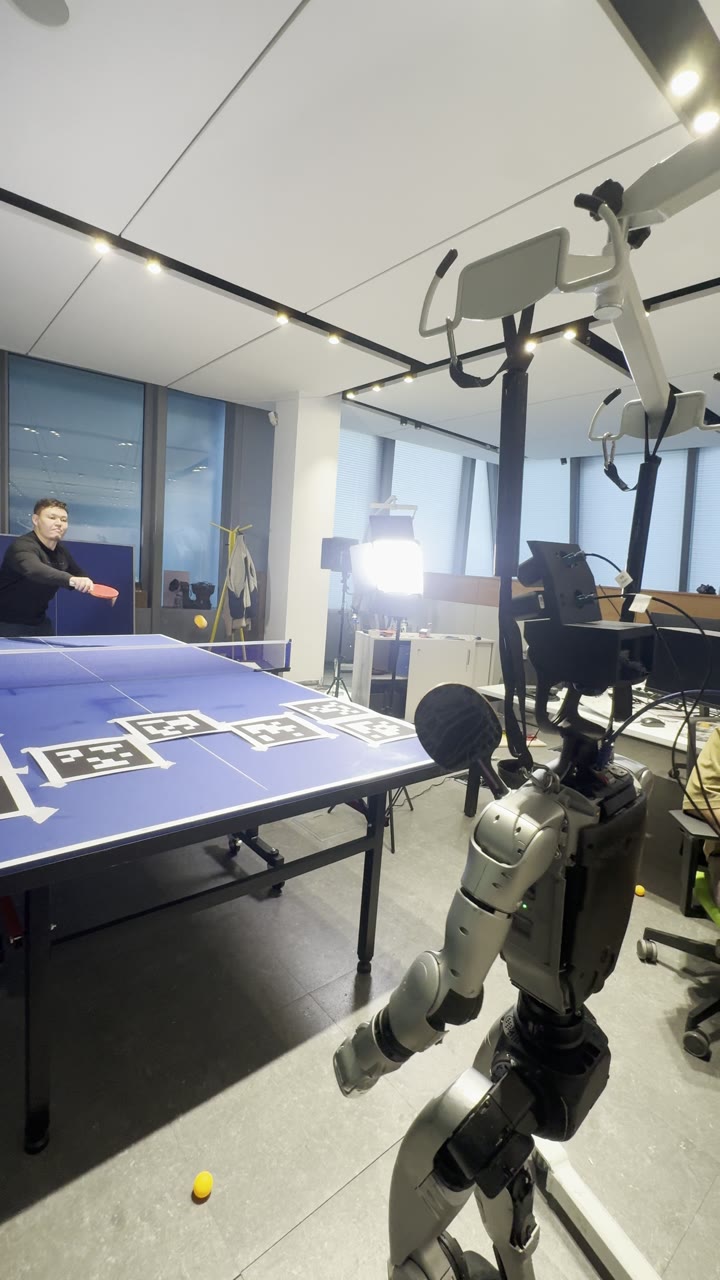
Unitree G1, который отбивает настоящие удары в настольном теннисе, — по подходу исследования SMASH.
- Humanoid
- RL
- Perception
- Unitree G1
Обзор
Настольный теннис — одно из самых сложных испытаний для гуманоида: мяч пересекает стол меньше чем за секунду, и робот должен увидеть его, предсказать траекторию, двинуться всем телом и ударить — и при этом не упасть.
Мы воспроизвели подход исследования SMASH на Unitree G1, объединив обученную политику удара всем телом с быстрой системой восприятия и предсказания.
Задача
Робот должен точно знать своё положение относительно стола в каждом кадре — во время движения.
Полёт мяча нужно предсказать достаточно рано, чтобы робот ростом 1,3 м успел к точке удара, а политика должна сохранять равновесие при резких замахах.
Наш подход
Локализация: маркеры AprilTag на столе задают роботу неподвижную систему координат, поэтому его положение относительно стола всегда известно.
Восприятие: высокоскоростное обнаружение мяча и физическая модель траектории оценивают, где и когда можно ударить.
Управление: RL-политика всего тела, обученная в симуляции на случайных траекториях мяча и перенесённая на реальный G1 с рандомизацией среды.
Результаты
- Стабильный возврат ударов средней скорости в розыгрышах (заглушка — добавьте процент успеха)
- Устойчивая работа ног и восстановление между ударами
- Переиспользуемый стек восприятия и предсказания для других задач с быстрой реакцией
Технологии
- Unitree G1
- Isaac Lab
- PyTorch
- AprilTag
- OpenCV
- ROS 2