Бүкіл денені телебасқару
Тікелей көрсетілімдер мен деректер жинауға арналған гуманоидты бүкіл денемен телебасқару.
- Teleoperation
- Humanoid
- Data Collection
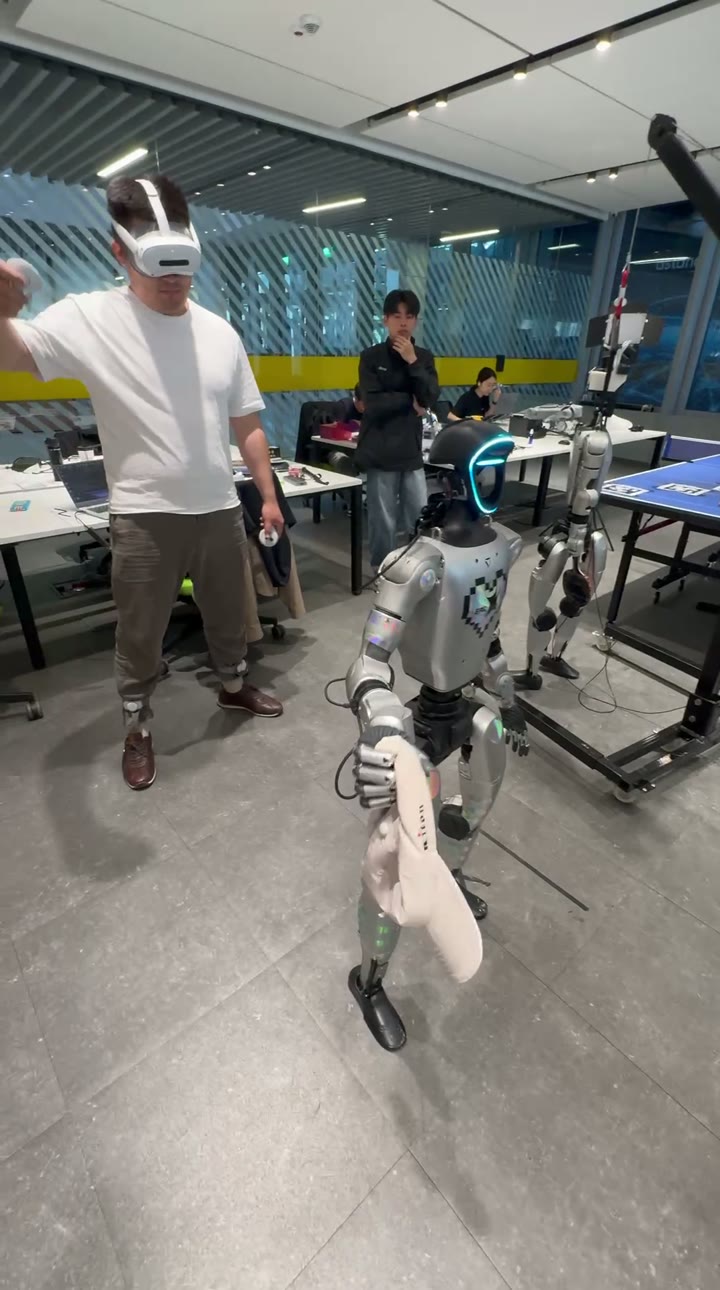
Шолу
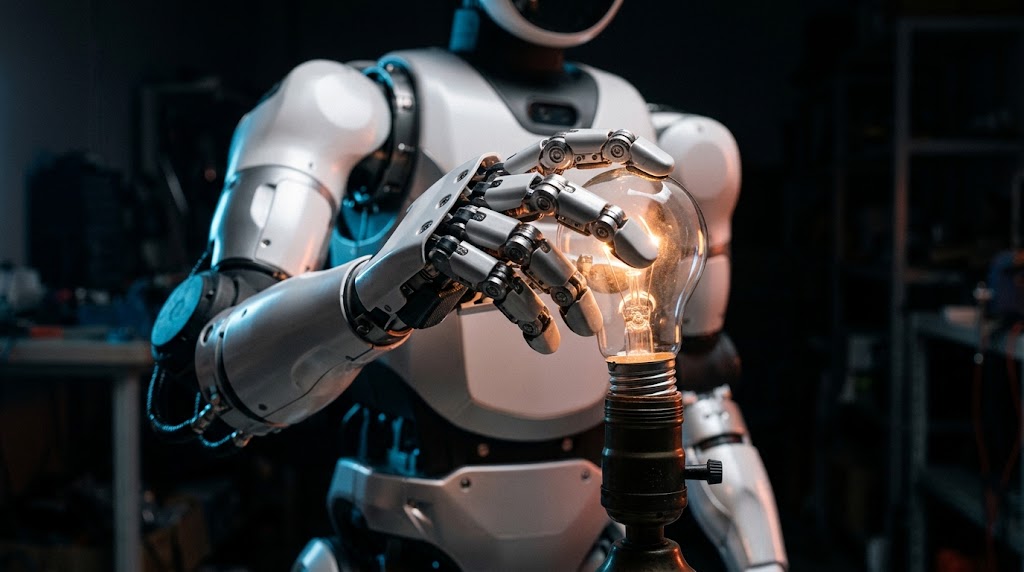
Біз оператордың бүкіл дене қозғалысын гуманоид роботқа нақты уақытта көшіретін телебасқару жүйесін жасадық — қолдар, кеуде, саусақтар және жүру.
Оның екі мақсаты бар: әсерлі тікелей көрсетілімдер және модельдерді оқытуға арналған сапалы көрсетілімдерді жазу.
Міндет
Адам мен роботтың пропорциялары мен буын шектеулері әртүрлі, сондықтан қозғалысты тікелей көшіруге болмайды.
Оператор басқаруды сезінетіндей кідіріс аз болуы керек, ал робот ешқашан қауіпті қалыпқа команда алмауы тиіс.
Біздің тәсіл
Қозғалысты түсіру деректері буын шектеулері мен өзімен соқтығысуды ескере отырып, нақты уақытта робот кинематикасына бейімделеді.
Тепе-теңдікті ескеретін төменгі дене контроллері роботты тұрақты ұстайды, ал жоғарғы денесі операторды қайталайды.
Әр сессия синхрондалған камера, буын және команда деректері ретінде жазылады — көрсетілім арқылы оқытуға дайын.
Нәтижелер
- Сезілетін кідірісі аз нақты уақыттағы басқару (толтырғыш — өлшенген кідірісті қосыңыз)
- Әрі қарай оқыту үшін жиналған сағаттаған таза көрсетілімдер
- Ашық көрсетілімдер мен клиенттерге арналған таныстырылымдарда қолданылады
Технологиялар
- Unitree G1
- Motion capture
- ROS 2
- Python
- C++